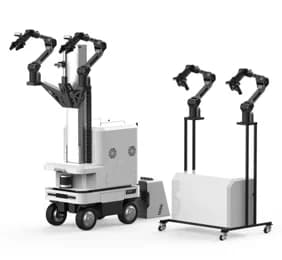
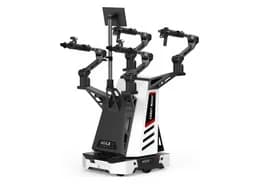
分体式ALOHA · 桌面ALOHA
Cobot Magic · Cobot S · Cobot T
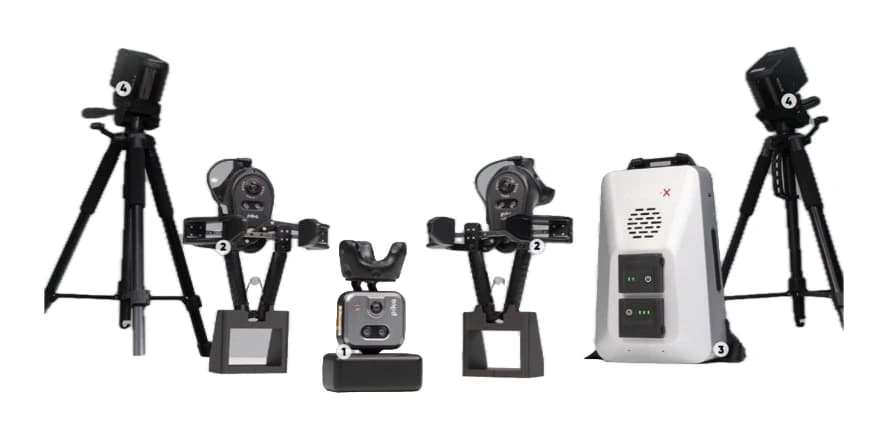
双指夹爪执行端,最大开口 95 mm,反馈频率 100 Hz。
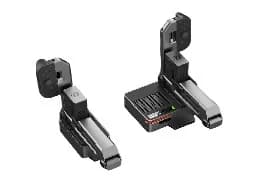
手持数采系统的定位基站,水平视场 110°、垂直视场 150°。
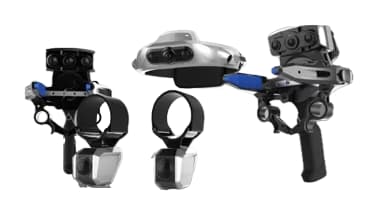
手持采集端,重约 448 g,配 Type-C 接口,支持 ROS 1 和 ROS 2。
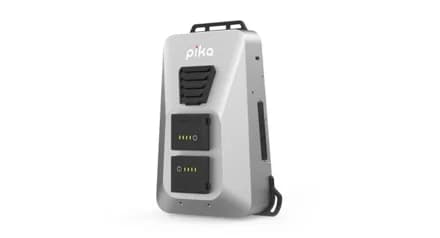
集成式数采套件,采集主机配置 i5-12450H 处理器和 2 TB 存储。
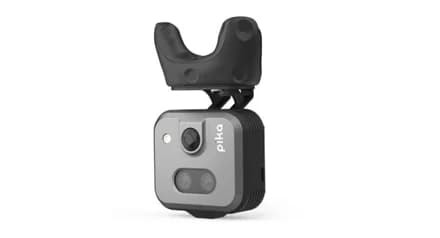
第一视角采集设备,可记录深度、RGB 图像与 IMU 数据,配 Type-C 接口。
LEMO Combo · LEMO Combo Plus
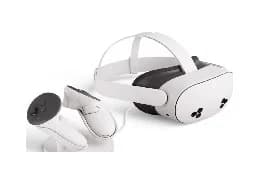
头显与手柄组成的遥操作套件,支持六自由度定位。
适配 R1 Lite 的双侧遥操作杆,每侧六自由度,最大工作半径 340 mm。
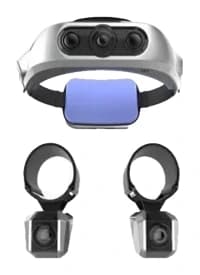
头戴环视与腕部特写协同采集,头戴端环视超过 300°,支持离线记录。
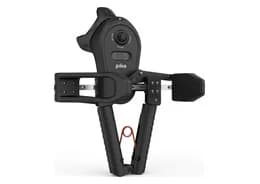
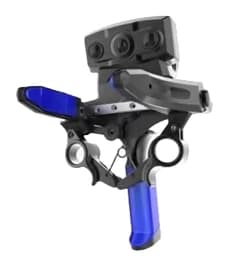
无线手持数采夹爪,同步记录图像、夹爪开合、触觉与音频,续航约 3 小时。
具身数据采集套件,覆盖手持或第一视角采集和数据管理。具体装箱组合需按项目确认。
第一视角数采,6路高清成像,FOV>270°,350g,毫米级轨迹重建,语音交互
同构遥操控制器,610g,触觉感知(448触点/1mm),3款夹爪可换,通用法兰接口
手持式数采,490g,仿生复眼,3小时续航,亚厘米级轨迹重建,Wi-Fi无线传输
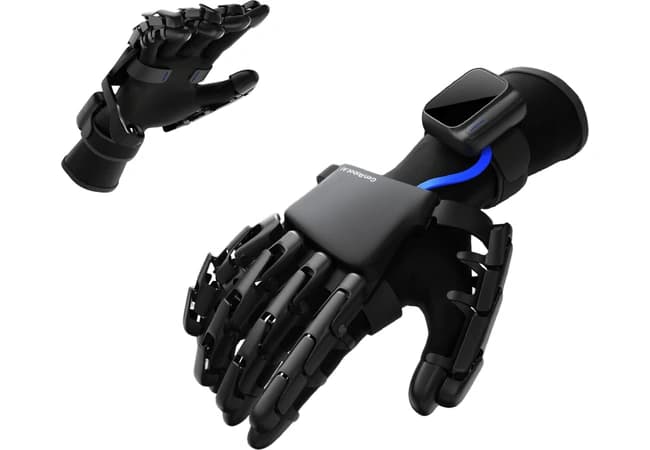
灵巧手数采,23自由度,210g,指尖精度1mm/关节0.02°,0.05N三维触觉,200Hz输出,1ms延迟
仿生双指数采器,300g,毫米级精度,0.05N触觉,头手协同,3h+续航
具身智能数采系统,4模块(Ego/Sense/Package/Station Pro),±1.5mm定位,最高90FPS多模态
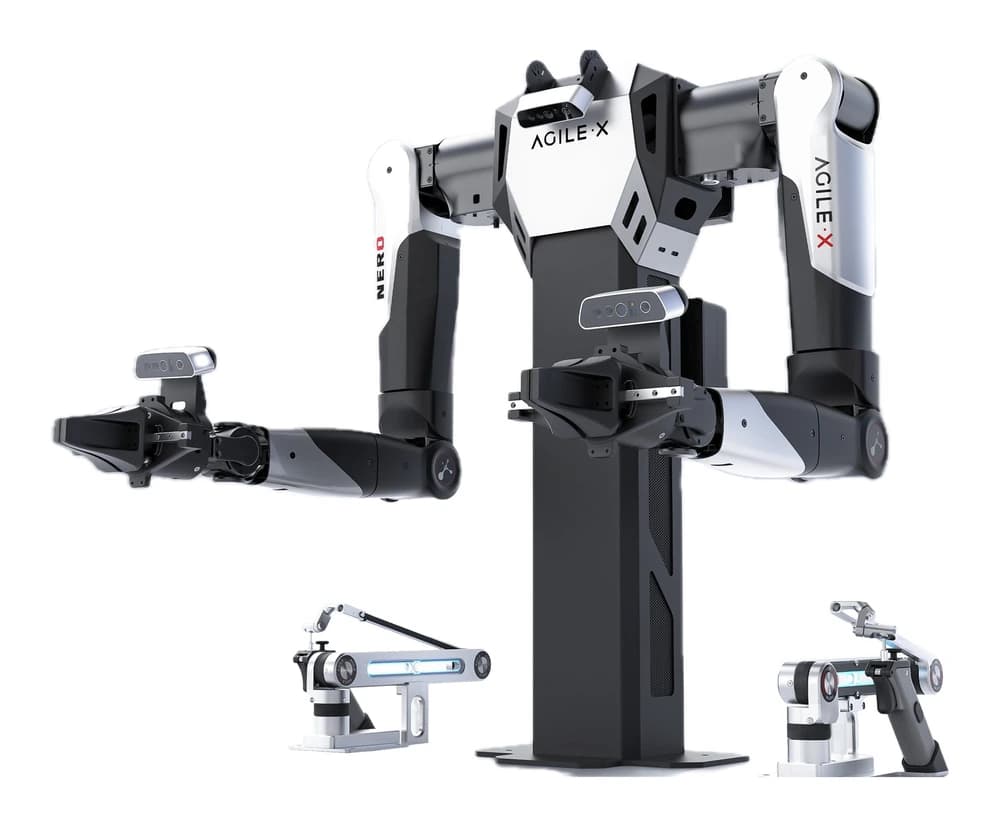
桌面双臂开发套件:2×NERO 七轴仿人机械臂,3kg负载,580mm工作半径,±0.1mm精度,MCAP/LeRobot 数据格式